Table des matières
Exercices Arduino avec la maquette
Arduino RVB Tinkercad
Plans

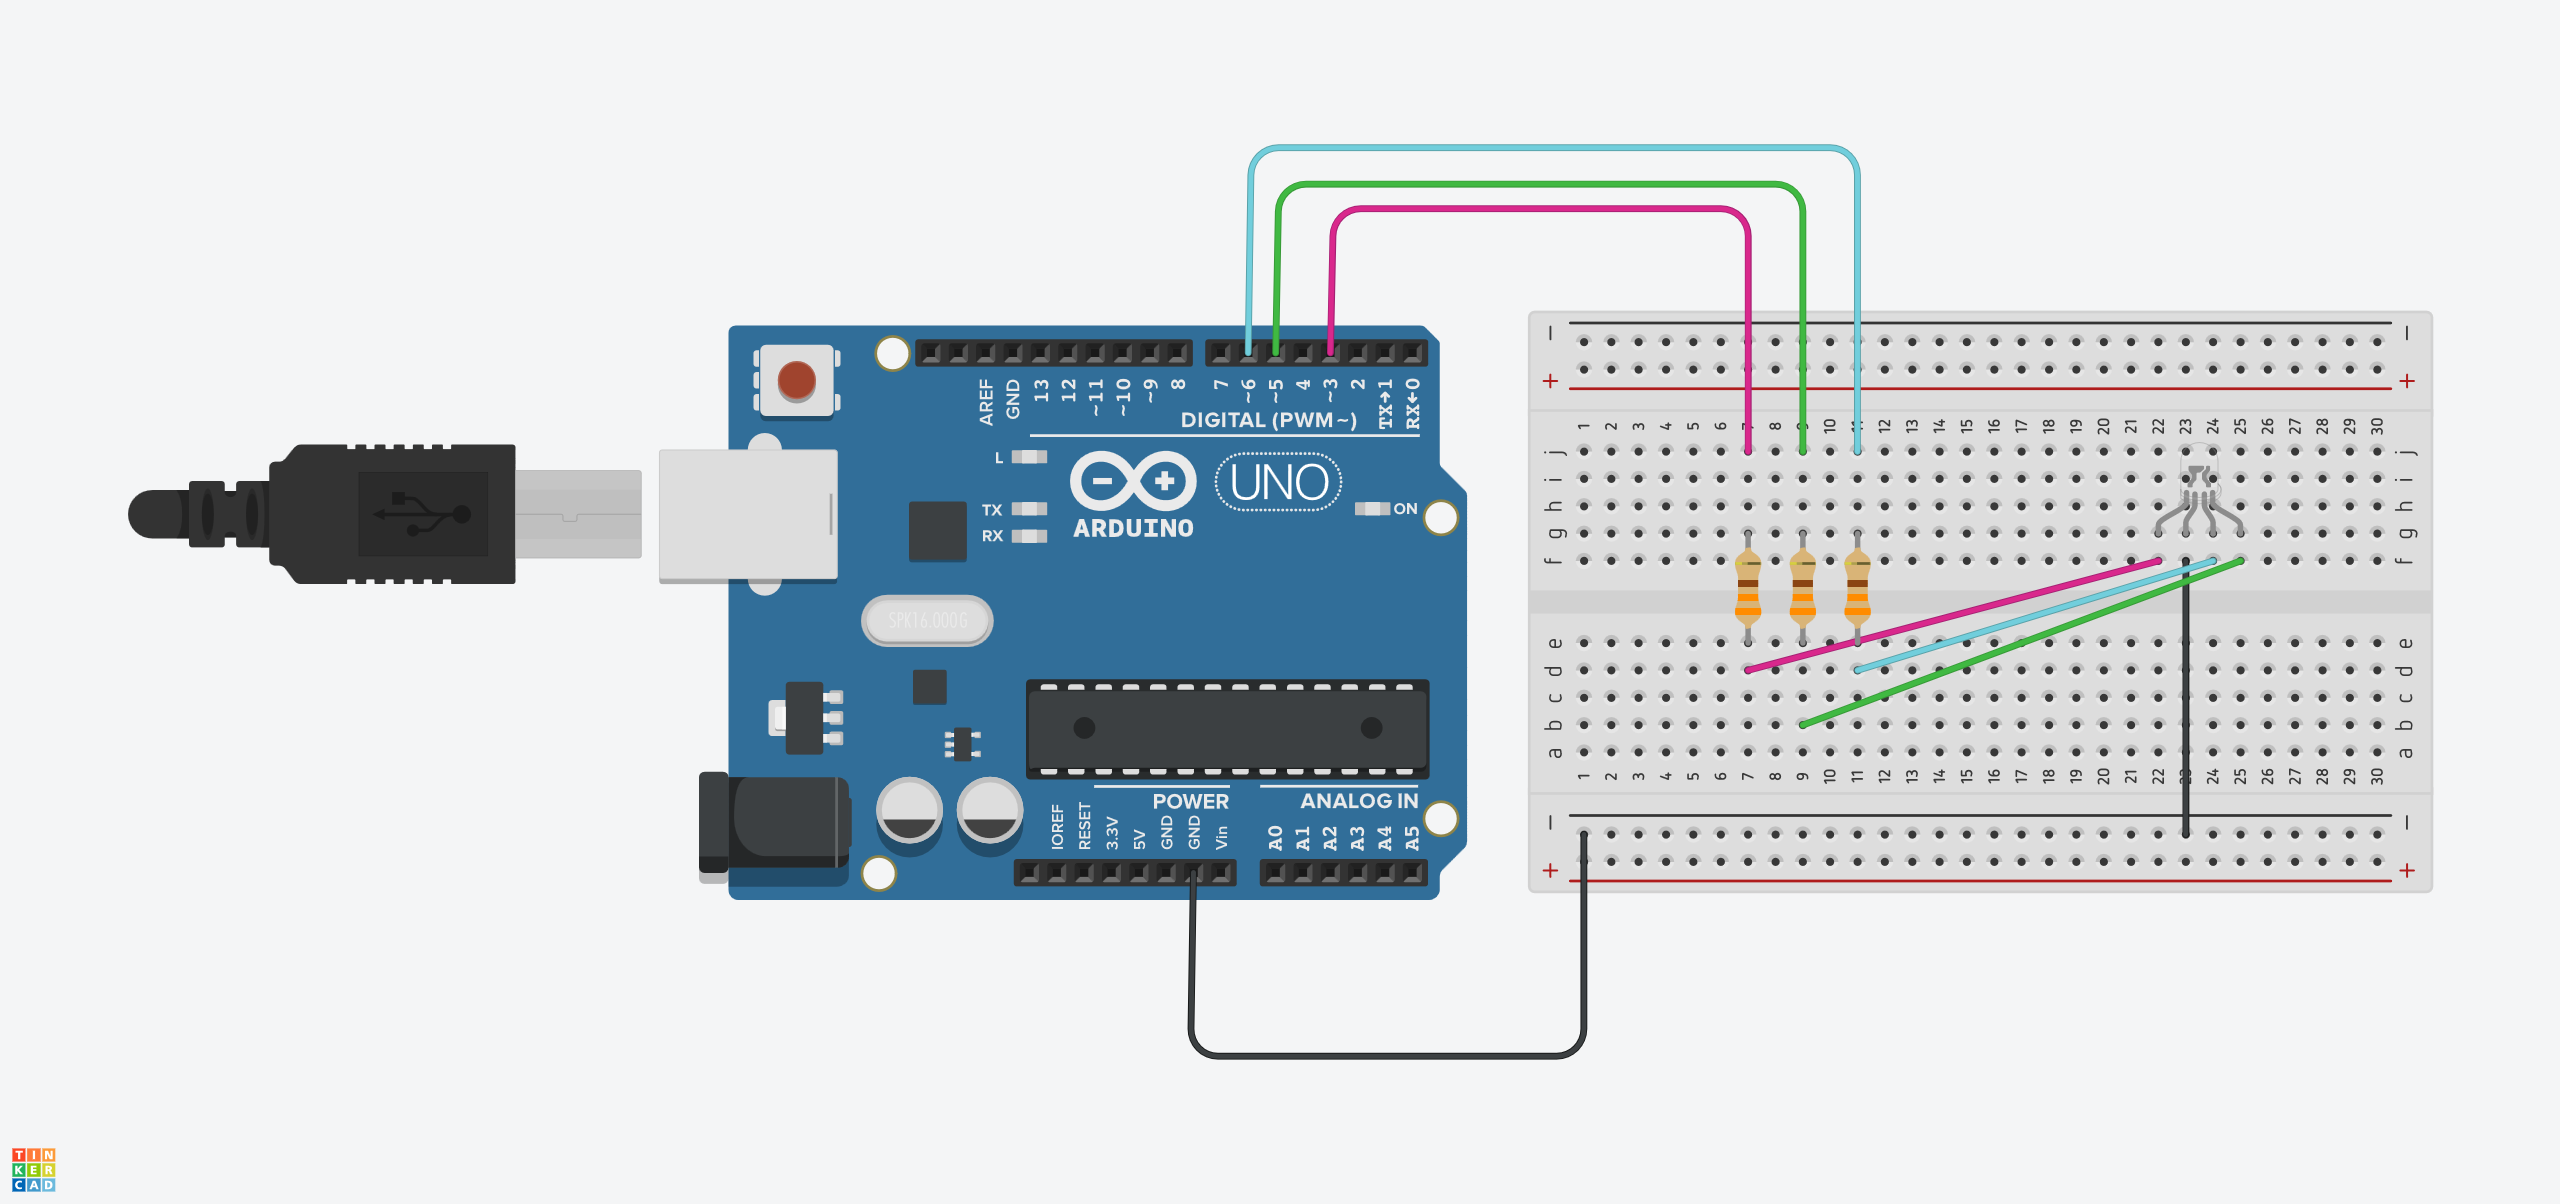
Code en mode Block

Code
- maquette_arduino001.ino
// C++ code
// Faire varié les couleurs de la LED RVB
//
int ir = 0;// rouge
int iv = 0;//vert
int ib = 0;//bleu
int tempo1 = 0;
int counter;

void setup()
{
  pinMode(3, OUTPUT);
  pinMode(5, OUTPUT);
  pinMode(6, OUTPUT);
  Serial.begin(9600);

  tempo1 = 400;
}

void loop()
{
  ir = 0;
  iv = 0;
  ib = 0;
  while (!(ir == 255)) {
    analogWrite(3, ir);
    analogWrite(5, 0);
    analogWrite(6, 0);
    ir += (ir + 1);
    delay(tempo1); // Wait for tempo1 millisecond(s)
  }
  while (!(iv == 255)) {
    analogWrite(3, 0);
    analogWrite(5, iv);
    analogWrite(6, 0);
    iv += (iv + 1);
    delay(tempo1); // Wait for tempo1 millisecond(s)
  }
  while (!(ib == 255)) {
    analogWrite(3, 0);
    analogWrite(5, 0);
    analogWrite(6, ib);
    ib += (ib + 1);
    delay(tempo1); // Wait for tempo1 millisecond(s)
  }
  for (counter = 0; counter < 1; ++counter) {
    Serial.println("Rose");
    ir += 255;
    iv += 0;
    ib += 255;
    analogWrite(3, ir);
    analogWrite(5, iv);
    analogWrite(6, ib);
    delay(4000); // Wait for 4000 millisecond(s)
    ir += 0;
    iv += 0;
    ib += 0;
  }
}
Arduino RVB-Grove Vittascience
Plan

Code Mode Block

Code C++
- arduinoRVB_VTS_001.ino
#include <ChainableLED.h>

#define PIN_CHAINABLE_LED_DIN_3  3
#define PIN_CHAINABLE_LED_CIN_2  2
#define CHAINABLE_LED_COUNT_2 1

ChainableLED RGBLed_2(PIN_CHAINABLE_LED_CIN_2, PIN_CHAINABLE_LED_DIN_3, CHAINABLE_LED_COUNT_2);

int ir;
int iv;
int ib;

void setup() {
  pinMode(PIN_CHAINABLE_LED_DIN_3, OUTPUT);
  pinMode(PIN_CHAINABLE_LED_CIN_2, OUTPUT);
  RGBLed_2.init();
}

void loop() {
  ir = 0;
  iv = 0;
  ib = 0;
  int ir_inc = 1;
  if (ir > 255) {
    ir_inc = -ir_inc;
  }
  for (ir = ir;
       ir_inc >= 0 ? ir <= 255 : ir >= 255;
       ir += ir_inc) {
    RGBLed_2.setColorRGB(0, ir, iv, ib);
    delay(10);
  }
  ir = 0;
  iv = 0;
  ib = 0;
  int iv_inc = 1;
  if (iv > 255) {
    iv_inc = -iv_inc;
  }
  for (iv = iv;
       iv_inc >= 0 ? iv <= 255 : iv >= 255;
       iv += iv_inc) {
    RGBLed_2.setColorRGB(0, ir, iv, ib);
    delay(10);
  }
  ir = 0;
  iv = 0;
  ib = 0;
  int ib_inc = 1;
  if (ib > 255) {
    ib_inc = -ib_inc;
  }
  for (ib = ib;
       ib_inc >= 0 ? ib <= 255 : ib >= 255;
       ib += ib_inc) {
    RGBLed_2.setColorRGB(0, ir, iv, ib);
    delay(10);
  }
}
Arduino RVB Cathode commune
Plan

Code block

Code C++
- arduinoRVBCatC.ino
int i;

void setup() {
  pinMode(3, OUTPUT);
  pinMode(5, OUTPUT);
  pinMode(6, OUTPUT);
  analogWrite(3, 0);
  analogWrite(5, 0);
  analogWrite(6, 0);
}

void loop() {
  for (i = 0; i <= 255; i++) {
    analogWrite(3, i);
    delay(10);
  }
  analogWrite(3, 0);
  for (i = 0; i <= 255; i++) {
    analogWrite(5, i);
    delay(10);
  }
  analogWrite(5, 0);
  for (i = 0; i <= 255; i++) {
    analogWrite(6, i);
    delay(10);
  }
  analogWrite(6, 0);
}
Arduino Moteur CC 1 sens
Plans
Moteur en direct sur sortie Arduino


Code Block

code C++
- Arduinomoteurdirect.ino
// C++ code
//
int i = 0;

void setup()
{
  pinMode(3, OUTPUT);

  i = 0;
}

void loop()
{
  while (!(i == 255)) {
    analogWrite(3, i);
    delay(100); // Wait for 100 millisecond(s)
    i += (i + 1);
  }
  i += 0;
}
Avec commande moteur via Mosfet

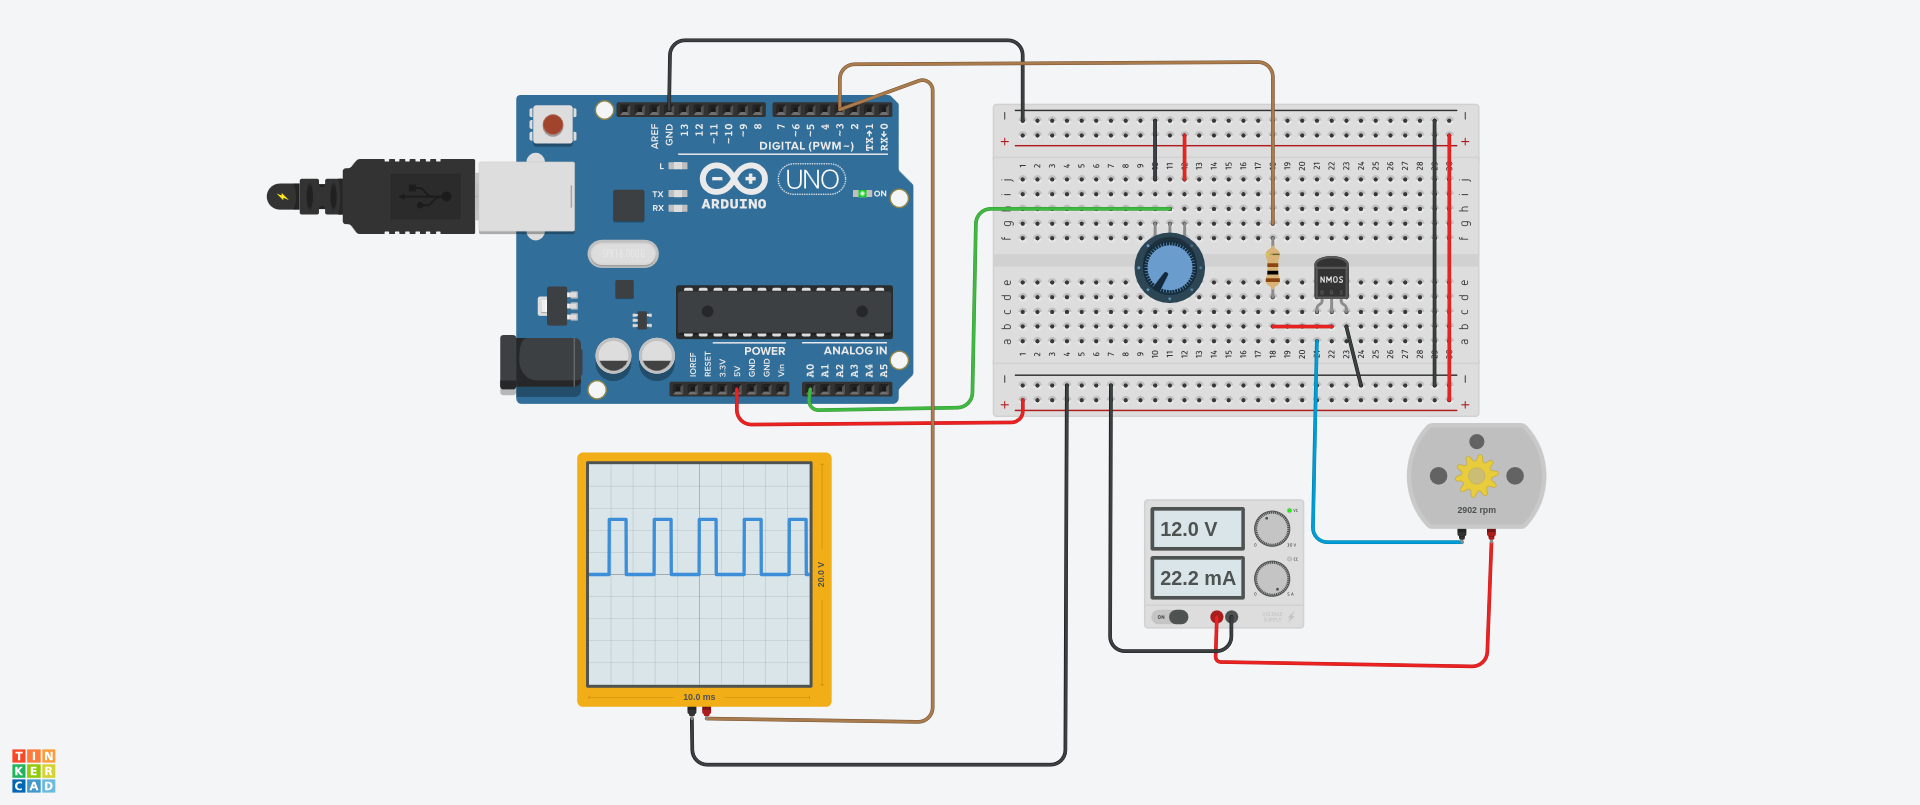
Code C++
- ArduinoMoteurViaMosfet.ino
/*
Faire varier la vitesse du moteur en fonction de la position et donc de la valeur  du potentiometre
*/

  int motorPin = 3;     // Controle de vitesse PWM vers la gate du Mofset
  int potarPin=0;       // on branche un potentiomètre sur la PIn A0
  int sensorValue=0;    // la valeur entre 0 et 1023 déduite de la position du potentiomètre
  int outputValue=0;    // la valeur entre 0 et 255 que l'on va utiliser pour régler la vitesse du moteur

  // Executee une seule fois

  void setup() {
     // initialiser la communication serie
     Serial.begin(19200);
     pinMode(motorPin, OUTPUT); // motorPin est utilisee en sortie
  }

  // executee en boucle
  void loop() {
     // lire la valeur en entrée de la Pin A0
     sensorValue = analogRead(potarPin);
     // afficher sur le moniteur série la valeur lue, pas obligatoire mais toujours intéressant
     Serial.println(sensorValue);
     // conversion de la valeur sensorvalue (qui va de 0 à 1023) en une valeur entre 0 et 255, outputvalue
     outputValue = map(sensorValue, 0, 1023, 0, 255);
     // outputvalue permet de controler la vitesse du moteur
     analogWrite(motorPin,outputValue );  //  valeur de 0 à 255
     delay(100);
  }
Arduino moteur 2 sens Via L293D
Doc L293D
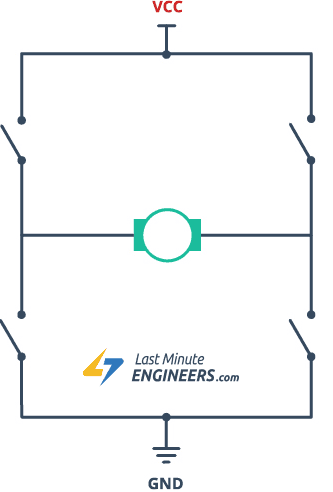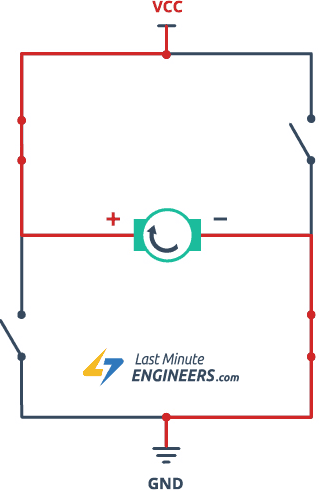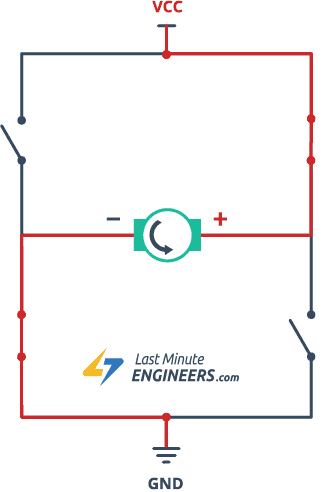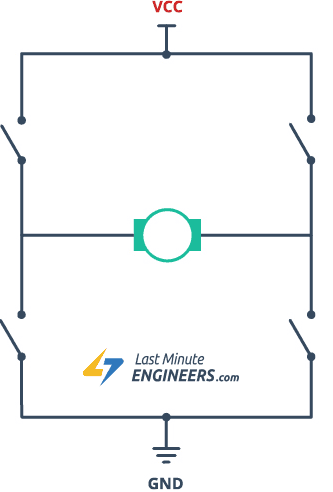
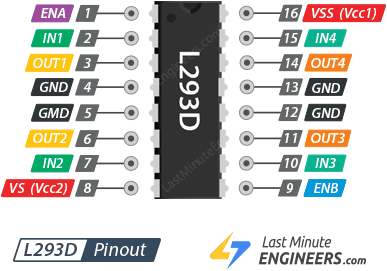
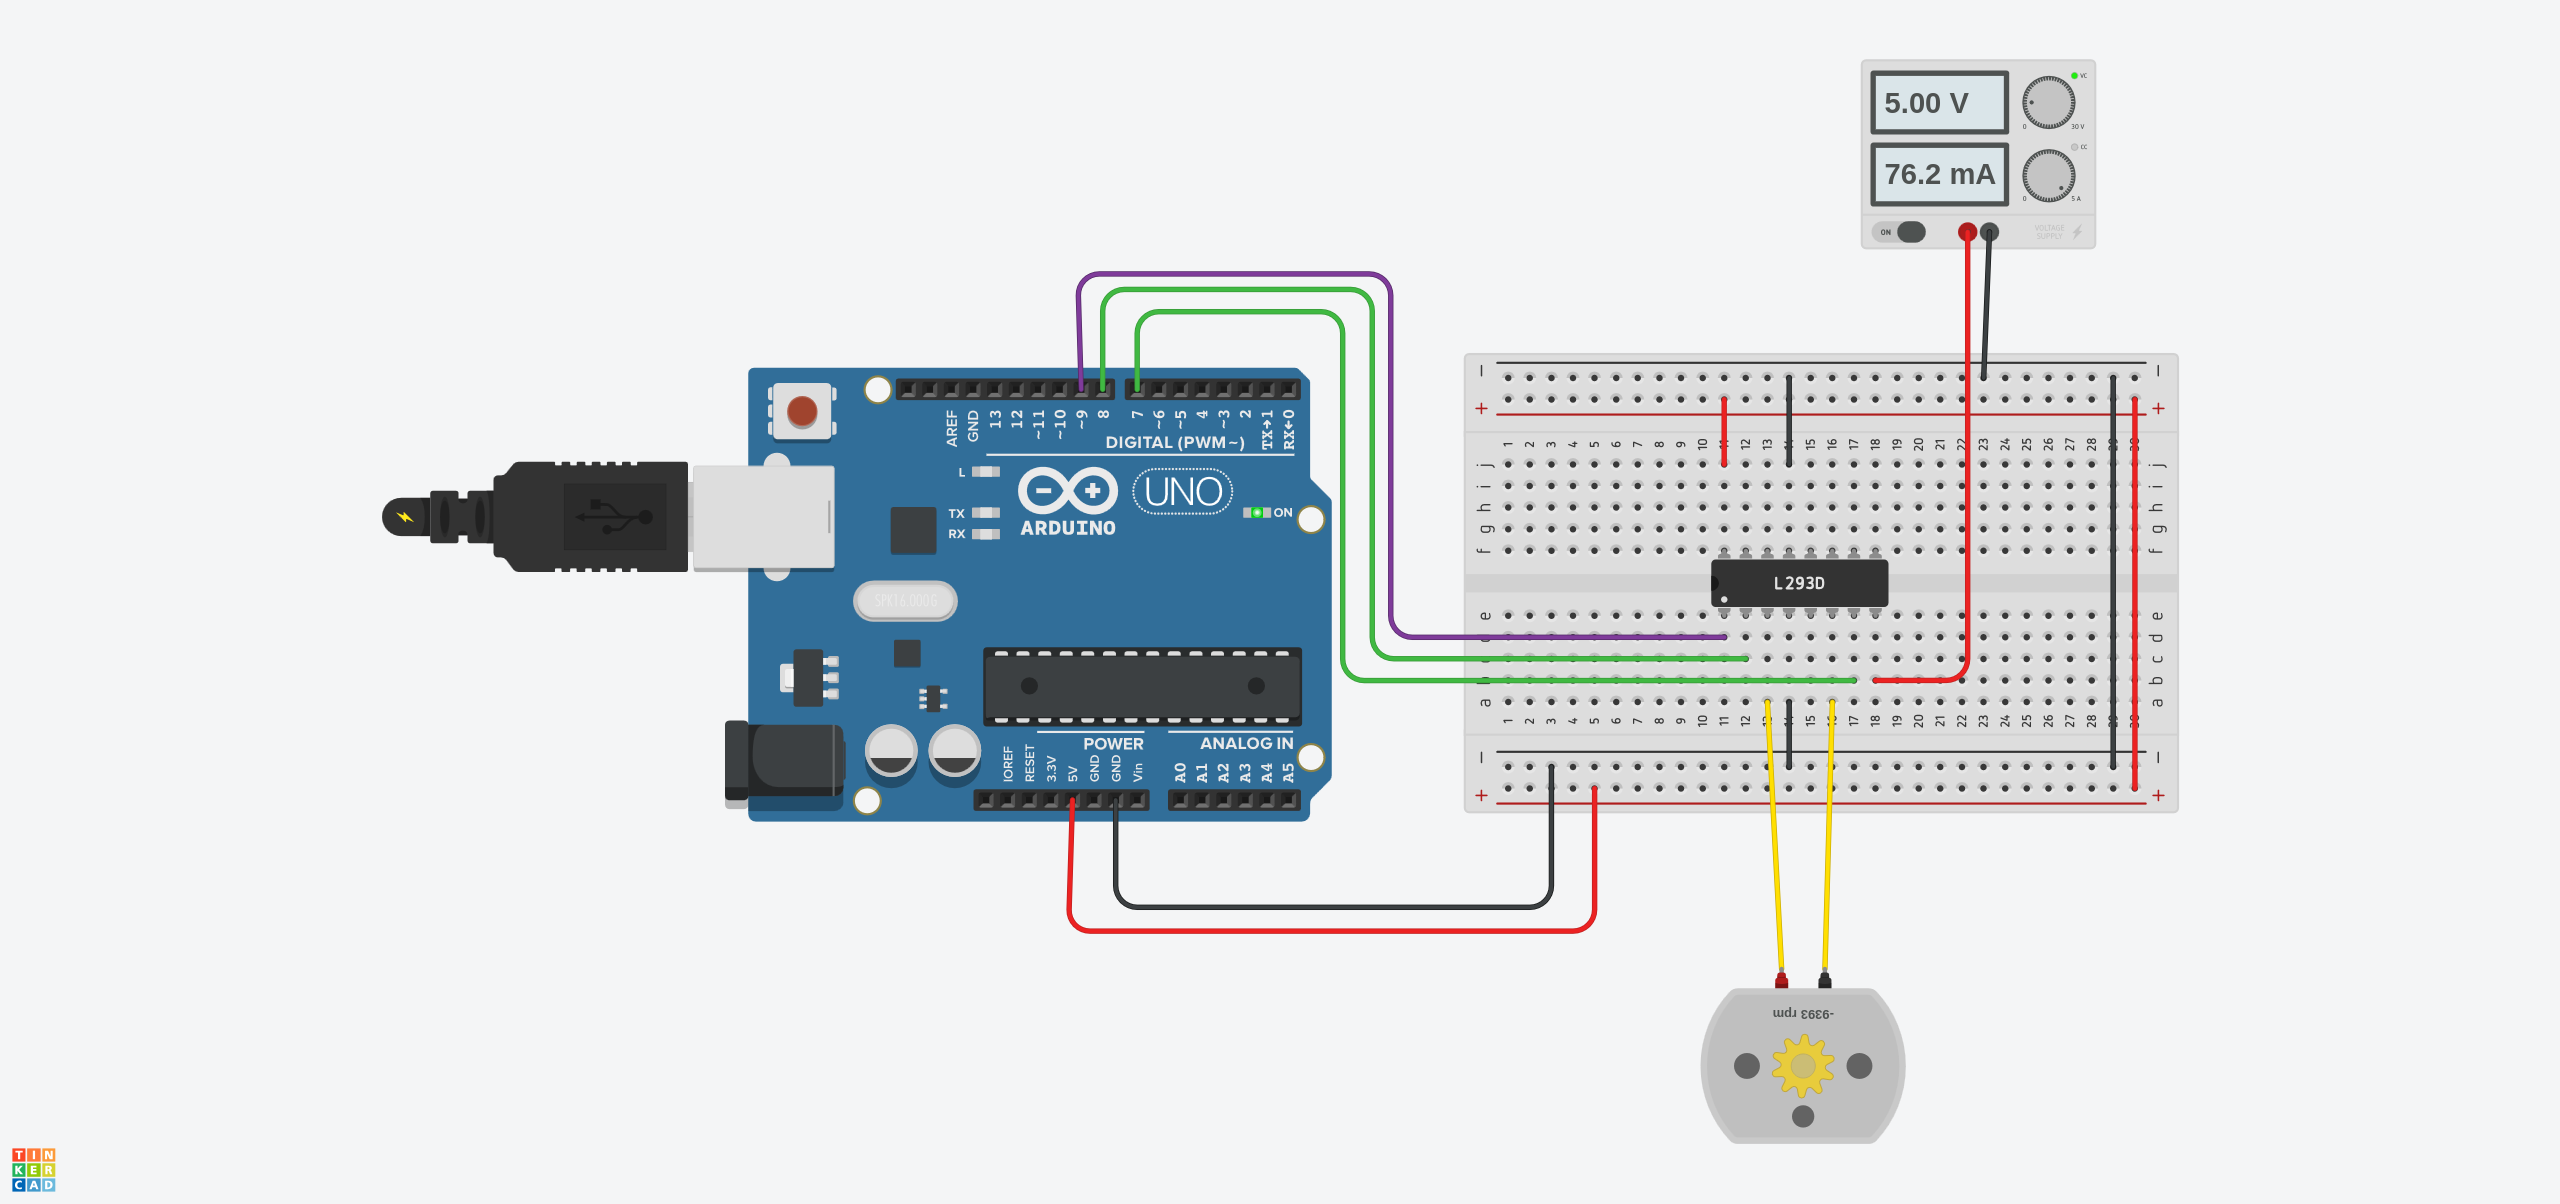
Plans

Code Block
Tinkercad

Vittascience

Code C++
- arduinomoteurL293D.ino
// Motor A connections
int enA = 9;
int in1 = 8;
int in2 = 7;

void setup() {
  // Set all the motor control pins to outputs
  pinMode(enA, OUTPUT);
  pinMode(in1, OUTPUT);
  pinMode(in2, OUTPUT);


  // Turn off motors - Initial state
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);

}

void loop() {
  directionControl();
  delay(1000);
  speedControl();
  delay(1000);
}

// This function lets you control spinning direction of motors
void directionControl() {
  // Set motors to maximum speed
  digitalWrite(enA, HIGH);


  // Turn on motor A
  digitalWrite(in1, HIGH);
  digitalWrite(in2, LOW);
  delay(2000);

  // Now change motor directions
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);
  delay(2000);

  // Turn off motors
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
 }

// This function lets you control speed of the motors
void speedControl() {
  // Turn on motors
  digitalWrite(in1, LOW);
  digitalWrite(in2, HIGH);


  // Accelerate from zero to maximum speed
  for (int i = 0; i < 256; i++) {
    analogWrite(enA, i);
    delay(20);
  }

  // Decelerate from maximum speed to zero
  for (int i = 255; i >= 0; --i) {
    analogWrite(enA, i);
    delay(20);
  }

  // Now turn off motors
  digitalWrite(in1, LOW);
  digitalWrite(in2, LOW);
}