Table des matières
Les moteurs pas à pas Nema ...
chap07_-_les_moteurs_pas_a_pas.pdf
un-guide-complet-sur-les-types-de-moteurs-pas-a-pas-
différence entre les types de moteurs pas à pas Nema.
Comment connecter un moteur pas à pas à un contrôleur via un diagramme de câblage précis

Pour connecter un moteur pas à pas à un contrôleur, il faut suivre un diagramme de câblage spécifique, qui varie en fonction du type de moteur et du contrôleur utilisé. En règle générale, un moteur pas à pas dispose de quatre fils ou plus, chacun correspondant à une phase distincte du moteur. Assurez-vous de vérifier les spécifications du moteur avant de commencer.
Commencez par identifier les phases du moteur. Les moteurs à quatre fils sont souvent bipolaires, avec deux fils pour chaque phase. Vous devez connecter chaque paire de fils de phase aux bornes correspondantes du contrôleur. Les contrôleurs de moteur pas à pas comme le A4988 ou DRV8825 disposent de broches spécifiques pour chaque phase, généralement marquées A1, A2, B1 et B2.
Reliez chaque fil de phase du moteur aux bornes appropriées du contrôleur. Par exemple, connectez un fil de la phase A (A1) à la borne A1 du contrôleur et l’autre fil de la même phase (A2) à la borne A2. Répétez cette opération pour la phase B (B1 et B2).
Ensuite, raccordez les câbles d’alimentation. Le moteur pas à pas nécessite une alimentation externe. Connectez le câble d’alimentation du moteur à l’entrée de l’alimentation du contrôleur. Vérifiez la tension et l’intensité de l’alimentation pour vous assurer qu’elles correspondent aux spécifications du moteur et du contrôleur.
Enfin, reliez les fils de commande du contrôleur (souvent appelés STEP et DIR) à la carte de commande ou au microcontrôleur, selon votre configuration. Le fil STEP indique au contrôleur quand avancer d’un pas, tandis que DIR définit la direction du moteur.
Cablage moteur Pas à Pas
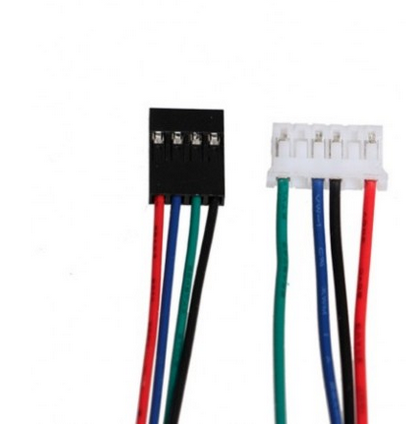
Il faut d'abord reperer les enroulements du moteur ,
Exemple dans mon cas, coté moteur connecteur face à vous l'axe sur le haut
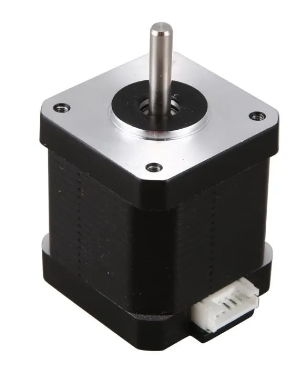
Rouge , Noir, Bleu, Vert.
L'enroulement 1 est sur les fils Rouge , Bleu
L'euroulement 2 est sur les fils Noir , Vert
donc sur le driver moteur , on branche Rouge sur 2B et Bleu sur 2A , et Noir sur 1B et Vert sur 1A
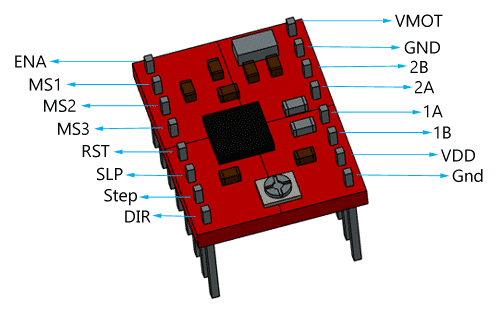
On peut avoir à inverser un ou deux enroulements suivant le fonctionnement ou non du moteur.
Schema
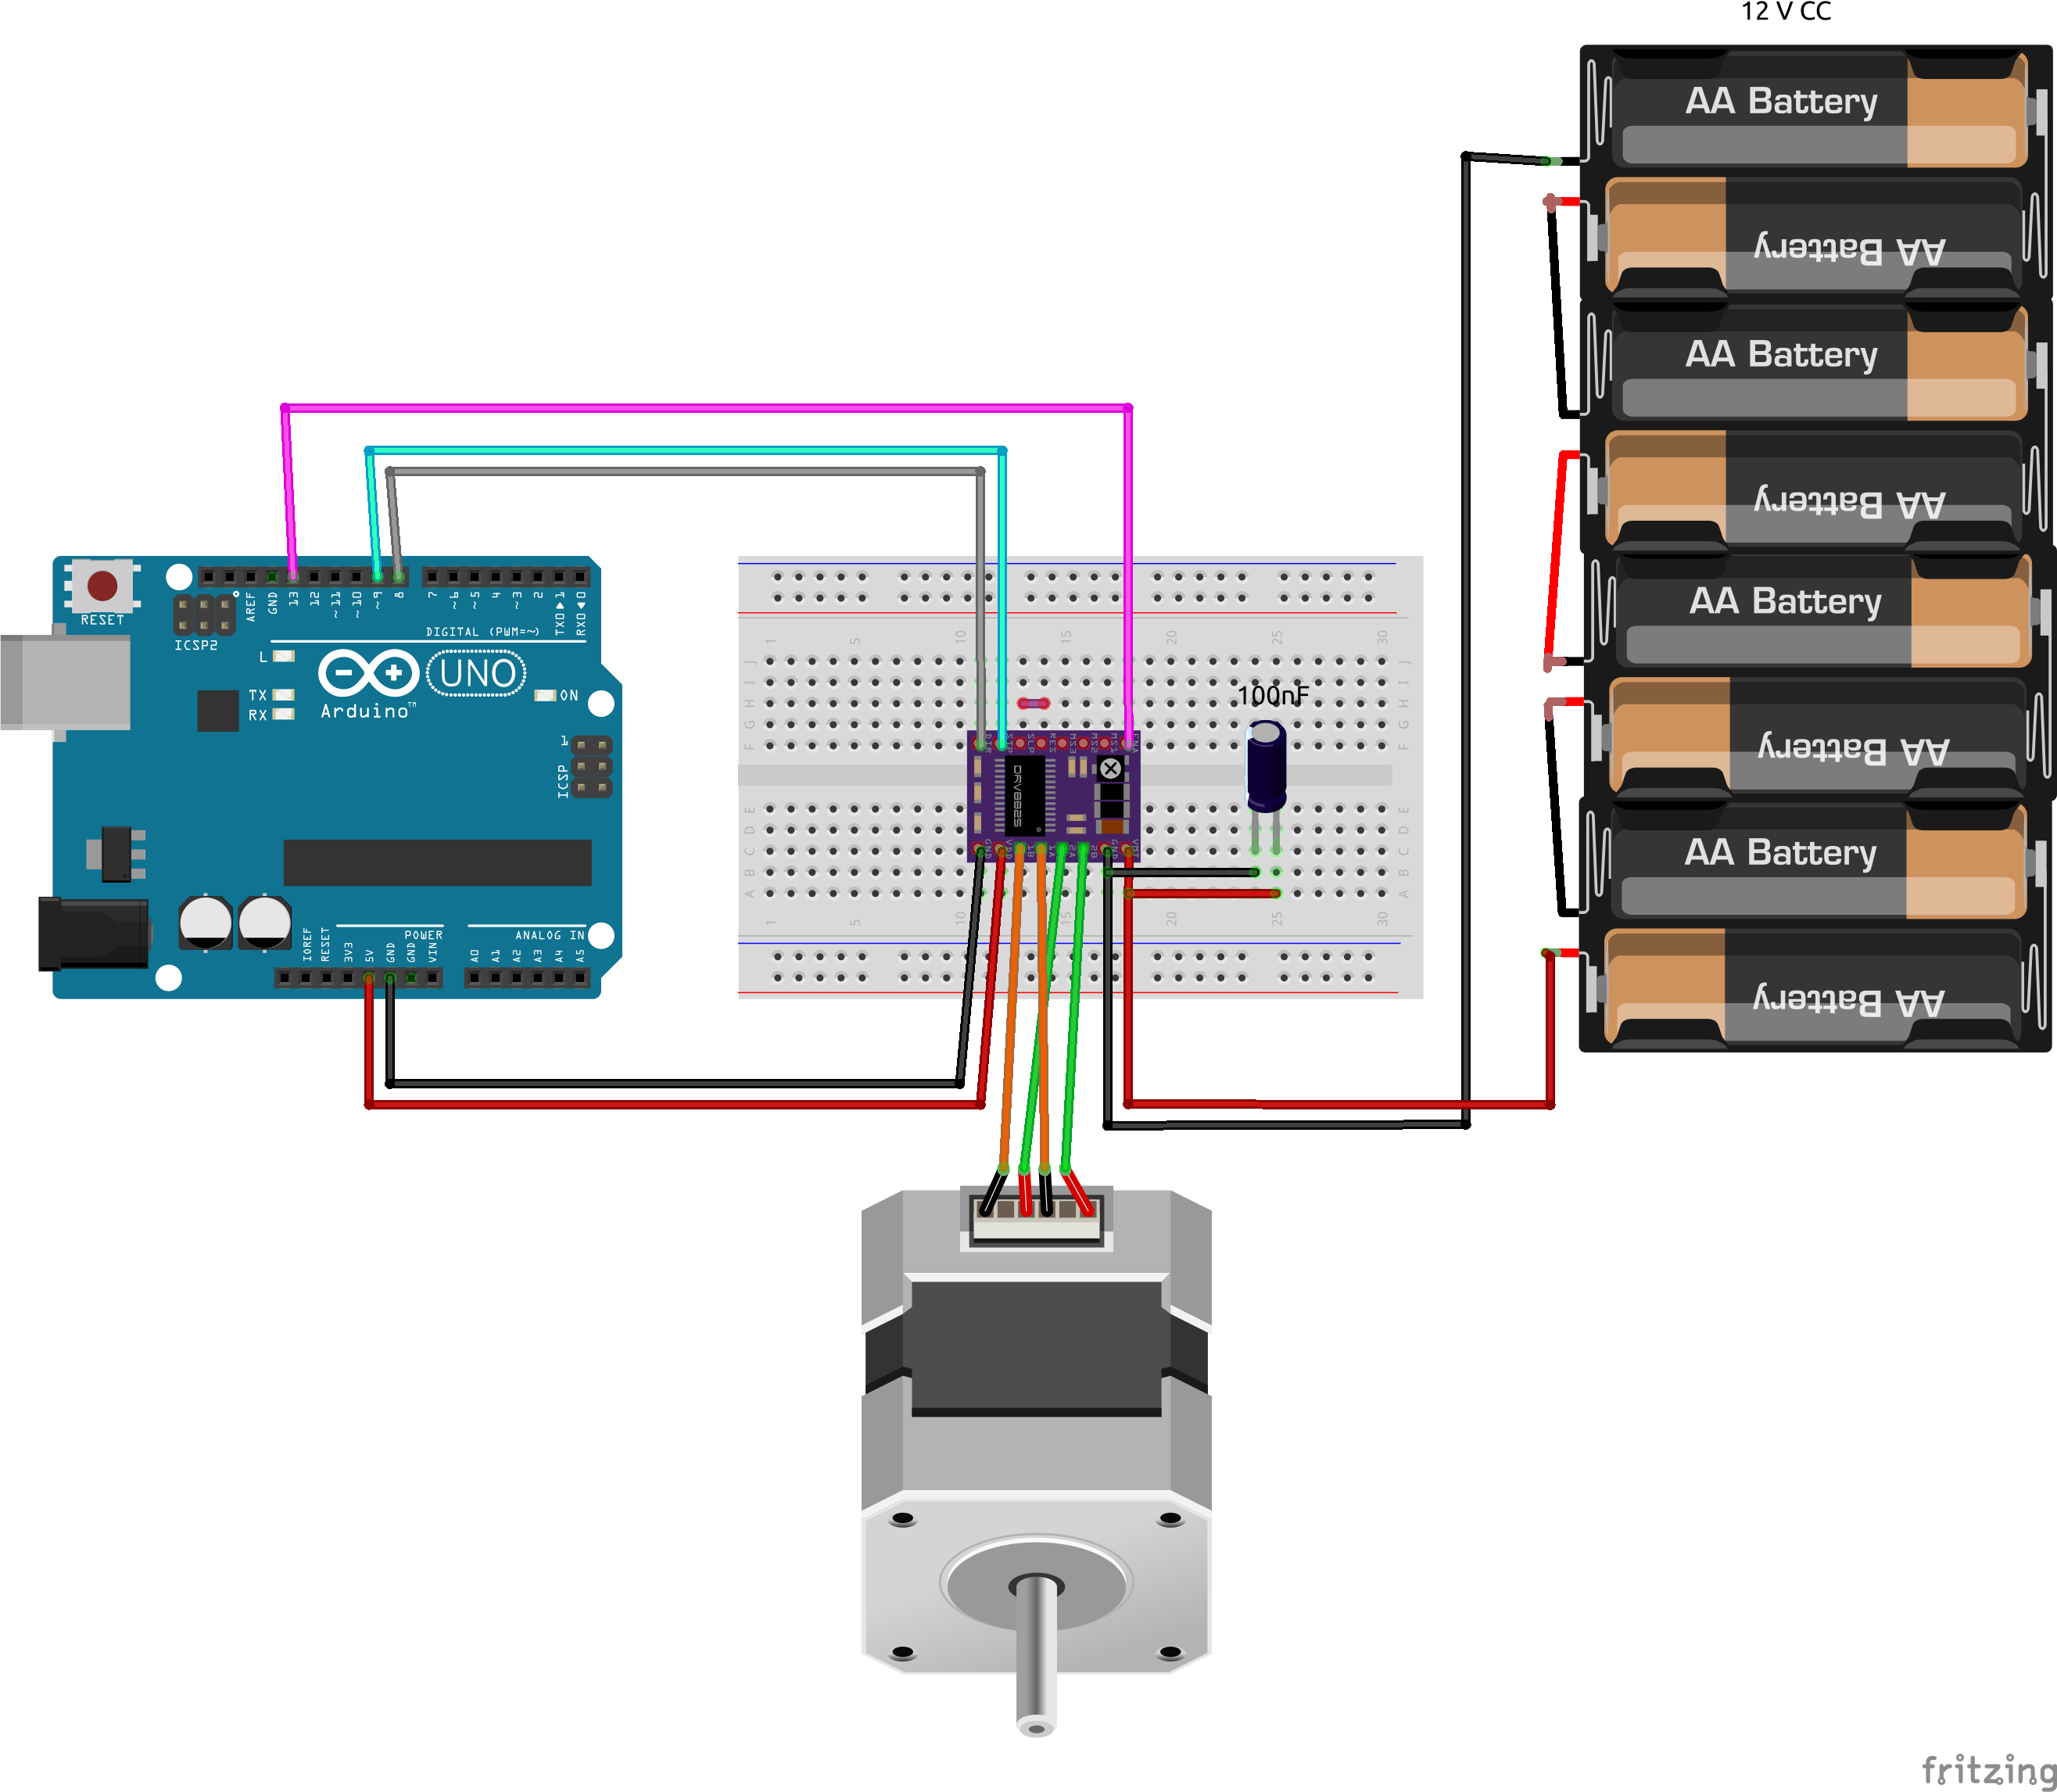
Programme de Test du moteur Nema 17
- moteurpaspas.ino
    // A4988_Test.ino
    //
    // Commande d'un moteur pas-à-pas à l'aide d'un pilote A4988 avec
    //     Arduino.
    //
    // Un projet www.mchobby.be (vente de kit et composant)
    // Meurisse D. - Licence CC-SA-BY
    //
    // Un tutoriel http://mchobby.be/wiki/index.php?title=A4988
    // Ou Acheter un StepStick A4988
    //    http://shop.mchobby.be/product.php?id_product=349
    //

    #define pinEnable 13 // Activation du driver/pilote
    #define pinStep    9 // Signal de PAS (avancement)
    #define pinDir     8 // Direction


    void setup(){
      Serial.begin(9600);
      Serial.println("Test A4988");

      pinMode( pinEnable, OUTPUT );
      pinMode( pinDir   , OUTPUT );
      pinMode( pinStep  , OUTPUT );
    }

    void loop(){
      int i = 0;

      digitalWrite( pinDir   , HIGH); // Direction avant
      digitalWrite( pinStep  , LOW);  // Initialisation de la broche step

      // Avance de 200 pas
      for( i=0; i<200; i++){
        Serial.println( i );
        digitalWrite( pinStep, HIGH );
        delay( 10 );
        digitalWrite( pinStep, LOW );
        delay( 10 );
      }

      // Changer de direction
      digitalWrite( pinDir   , LOW); // Direction avant

      // Refaire 200 pas dans l'autre sens
      for( i=0; i<200; i++){
        Serial.println( i );
        digitalWrite( pinStep, HIGH );
        delay( 1 );
        digitalWrite( pinStep, LOW );
        delay( 1 );
      }

      // Pas de step et pas d'ordre...
      //   l'axe du moteur est donc bloqué
      Serial.println("Axe bloqué + attendre 5 sec");
      delay( 5000 );

      // déblocage de l'axe moteur
      Serial.println("Deblocage axe");
      //digitalWrite( pinEnable, HIGH ); // logique inversée

      // Fin et blocage du programme
      // Presser reset pour recommander
      Serial.println("Fin de programme");
      //while( true );
    }